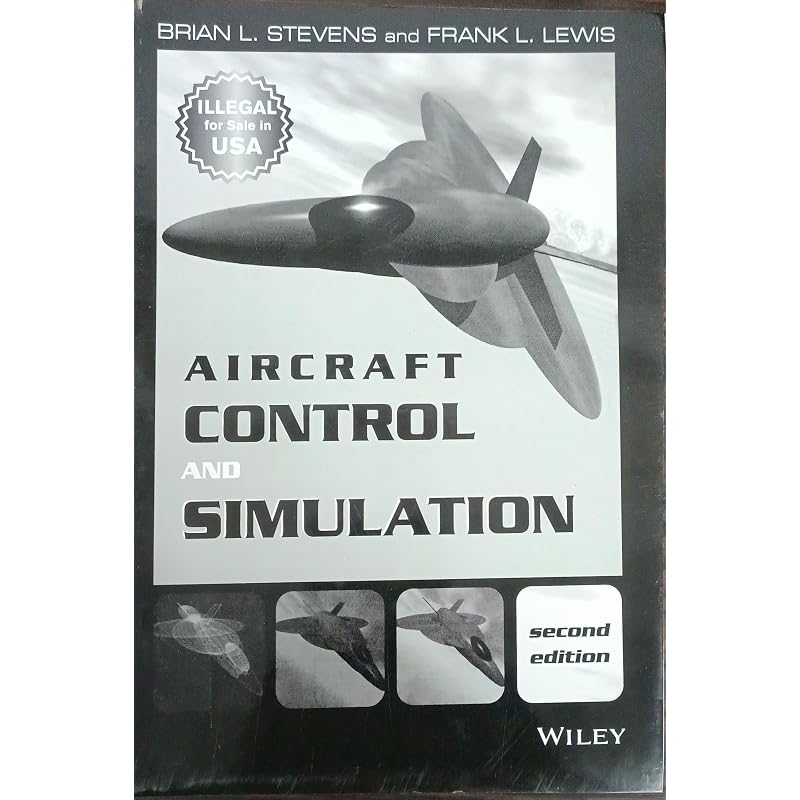
Цей бестселер був переглянутий, щоб охопити як курси для студентів бакалаврату, так і для аспірантів з аеродинаміки польоту та керування літальними апаратами.
На початку книги додано нову главу, яка охоплює основи аеродинаміки, конфігурації літаків та статичну стійкість.
Ці зміни дозволяють використовувати книгу для основних курсів бакалаврату, зберігаючи при цьому охоплення, яке зробило цю книгу основним посібником на рівні магістратури.
Щоб полегшити це подвійне використання, матеріал для бакалаврату є самодостатнім від матеріалу для магістратури, що дозволяє використовувати базові та/або поглиблені матеріали.
Автори додали комп'ютерні розрахунки в Mat lab, який широко використовується в промисловості.Зміст:Список прикладів Передмова Кінематика та динаміка руху літака Вступ Векторна кінематика Матричний аналіз кінематики Геодезія, гравітація Землі, наземна навігація Динаміка твердого тіла Підсумок Моделювання літака Вступ Базова аеродинаміка Сил і моментів літака Статичний аналіз Нелінійна модель літака Лінійні моделі та похідні стійкості Підсумок Інструменти моделювання, проєктування та симуляції Вступ Моделі стану Просторові моделі Моделі передавальних функцій Чисельне розв'язання рівнянь стану Моделі літаків для симуляції Стаціонарний політ Чисельна лінеаризація Динамічна поведінка літака Зворотний зв'язок Контроль Підсумок Динаміка літака та класичне проєктування систем керування Вступ Моди жорсткого тіла літака Вимоги до керованості Системи стабілізації Системи покращення керованості Автопілоти Нелінійна симуляція Підсумок Сучасні методи проєктування Вступ Призначення динаміки замкненого контуру Лінійно-квадратичний регулятор зі зворотним зв'язком за виходом Відстеження команди Модифікація цільової функції Проєктування за моделлю Лінійно-квадратичне проєктування з повним зворотним зв'язком за станом Проєктування динамічною інверсією Підсумок Стійкість та методи частотного аналізу багатовимірних систем Вступ Частотний аналіз багатовимірних систем Стійке проєктування зворотного зв'язку за виходом Спостерігачі та фільтр Калмана LQG/Відновлення передатної функції петлі Підсумок Цифрове керування Вступ Симуляція цифрових контролерів Дискретизація неперервних контролерів Модифікований неперервний дизайн Міркування щодо реалізації Підсумок Додаток A Модель Додаток B Програмне забезпечення Індекс


 Відшкодування за недоставку