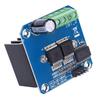
Драйвер використовує мікросхему BTS7960, яка складається з потужного повноцінного H-мостового драйверного модуля з тепловим захистом від перевантаження по струму; він може припаяти радіатор і має два виходи сигналу помилки теплового потоку.
Подвійна схема драйвера H-моста BTS7960 має потужні функції керування та гальмування, ефективно ізолює мікроконтролер та драйвер двигуна за допомогою 5-вольтової ізоляції, і підтримує високий струм 43А, а також індикацію напруги на вихідному кінці драйвера двигуна.
Цей продукт може забезпечувати обертання двигуна вперед і назад, а два ШІМ-входи мають максимальну частоту 25 кГц.; лише чотири рядки (GND, 5V, PWM1, PWM2) потрібні від мікроконтролера до модуля драйвера.
Ізоляція 5 В від однокристальної мікросхеми може ефективно захистити однокристальну мікросхему; ізольований чіп використовує живлення 5 В (можна живити від MCU 5V або використовувати бортовий 5V) і плата оснащена індикатором живлення 5 В.
Продукт відрізняється стабільною роботою та тривалим терміном служби, а діапазон напруги живлення становить від 5,5 В до 27 В.. Специфікація
Тип предмета: Модуль приводу двигуна
Модель:ІБТ-2
Тобі: 49*49*37мм(1.93*1.93*1.46 дюйма)
Вага: прибл. 65г
Особливість:
Подвійний BTS7960 високий струм (43 А) Водій H-моста;
5В ізольовано від МК для ефективного захисту МК;
Бортовий індикатор потужності 5В;
Індикація напруги на виході машиніста двигуна;
Радіатор можна зварювати;
Визначення PIN-коду:
1. РПВМ: Поверніть праворуч на ШІМ
2. LPWM: Поверніть ліворуч ШІМ
3. R_EN: Поверніть праворуч, щоб увімкнути (активний високий,)
4. L_EN: Увімкнення лівого повороту (активний високий,)
5. R_IS: Поточне попередження про поворот праворуч (може плавати)
6. L_IS: Поточне попередження лівого повороту (може плавати)
7. VCC: (5В)
8. GND
Спосіб підключення:
Спосіб 1:
VCC: 5В від мікрокомп'ютера з одним чіпом (MCU)
GND: ГНД мікроконтролера (MCU)
L_PWM: ШІМ або 5В з мікроконтролера (MCU) для КНЗ (CW) Перетворює
R_PWM: ШІМ або 5В від мікроконтролера (MCU) для CW (CCW) Перетворює
R_EN і L_EN: 5В від мікроконтролера (MCU)
Спосіб 2:
VCC: 5В від мікрокомп'ютера з одним чіпом (MCU)
GND: ГНД мікроконтролера (MCU)
L_PWM: 5В від мікроконтролера (MCU) для КНЗ (CW) Перетворює
R_PWM: 5В від мікроконтролера (MCU) для CW (CCW) Перетворює
R_EN і L_EN: ШІМ з мікроконтролера (MCU)
Всього чотири дроти (GND. 5В. ШІМ1. ШІМ2) потрібні від MCU до модуля драйвера;
Ізоляційний чіп 5 В блок живлення (можна поділитися з MCU 5 В);
Може змусити двигун обертатися вперед, дві вхідних частоти ШІМ до 25 кГц;
Два теплових потоки через вихід сигналу про помилку;
Роз'єднувальний чіп живлення 5В (можна поділитися з MCU 5V), також можна використовувати бортовий блок живлення 5В;
Напруга живлення від 5,5В до 27В;
Список пакунків
1 x модуль приводу двигуна


 Відшкодування за недоставку